Bildverarbeitung
Präzise Positionserkennung für die Automatisierung
Wichtige Punkte im Überblick
- Die bildbasierte Positionserkennung liefert Koordinatendaten in Echtzeit und führt damit Bewegung und Ausrichtung.
- Die Geometriesuche (form- bzw. kantenbasiert) erhöht die Stabilität bei der präzisen Positionserkennung.
- Über Suchempfindlichkeit und Suchgenauigkeit lassen sich Fehlzuordnungen reduzieren und die endgültige Positionsbestimmung verbessern.
- Für Prüfungen an bewegten Bauteilen wird die Positionskorrektur genutzt (Koordinatenachsen, Drehwinkel, Korrekturquelle und Korrekturziel).
Die Rolle der Positionserkennung in der industriellen Automatisierung
Bildbasierte Systeme zur Positionserkennung nehmen Bilder der Bauteile auf, die die Produktionslinie durchlaufen, und vergleichen sie mit bekannten Referenzen. Das System ermittelt Lageversatz und Winkelabweichung und übermittelt diese Informationen an Steuerungen oder mechanische Anlagentechnik. Korrekturen lassen sich unmittelbar anwenden, sodass der Prozess stabil bleibt und der Durchsatz nicht verringert wird.
Der Algorithmus der Mustersuche (Pattern Search)
Was ist die Mustersuche?
Die Mustersuche findet im gesamten Bild ein oder mehrere Muster, die einem Referenzbild ähneln, und gibt die gefundene Position, den Winkel und den Übereinstimmungsgrad aus.
Die Mustersuche verwendet den folgenden Algorithmus:
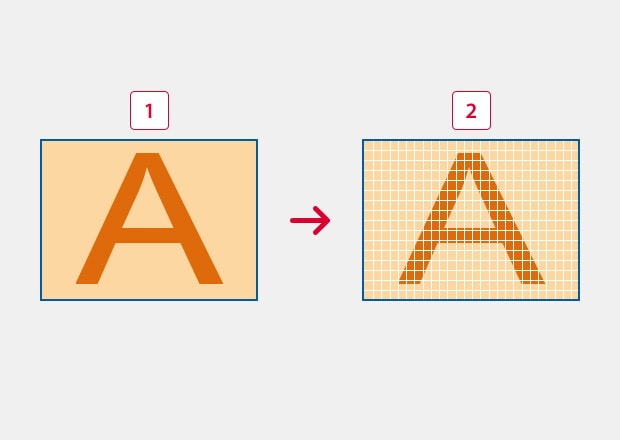
Schritt 1: Musterbild und Suchbild komprimieren, um die Datenmenge zu reduzieren
Die Mustererkennung erfordert einen erheblichen Verarbeitungsaufwand. Daher wird die Anzahl der in die Berechnung einbezogenen Pixel begrenzt, über Dezimierung oder Kompression, um die Datenmenge zu reduzieren und Verarbeitungszeit zu sparen.
-
1Fenster „Eingabebildmuster“
-
2Fenster „Reduziertes Muster“ (Abbildung)
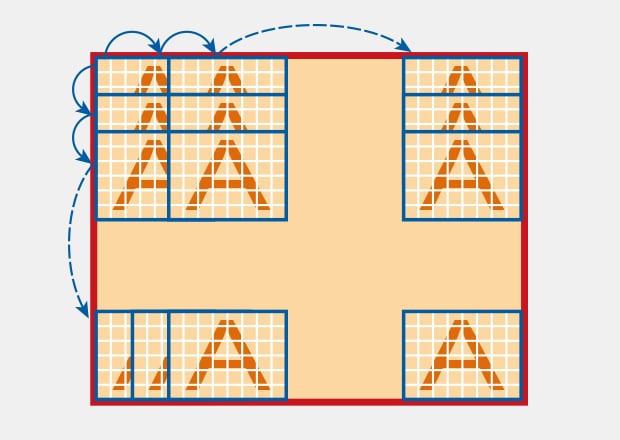
Schritt 2: Erste Suche
Das Fenster wird in einem festgelegten Abstand innerhalb des Suchbereichs verschoben, um die Position mit dem höchsten Korrelationswert zu finden. Dieser Abstand wird als Schrittweite oder Skip bezeichnet.
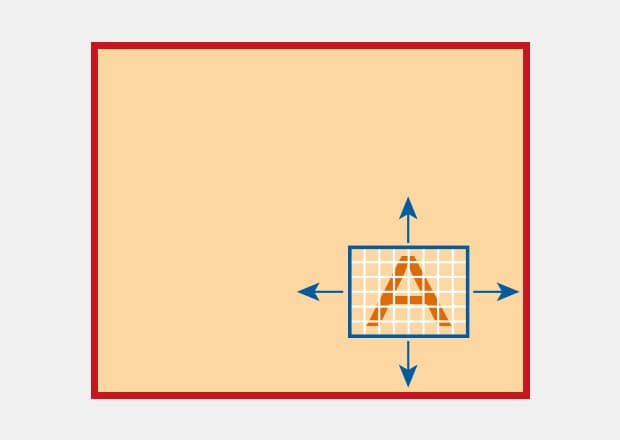
Schritt 3: Zweite Suche
Ein engerer Bereich um die in der ersten Suche gefundene Position wird mit einem geringer komprimierten Muster durchsucht.
* Manchmal kann dieser Vorgang mit mehreren niedrigeren Kompressionsraten wiederholt werden.
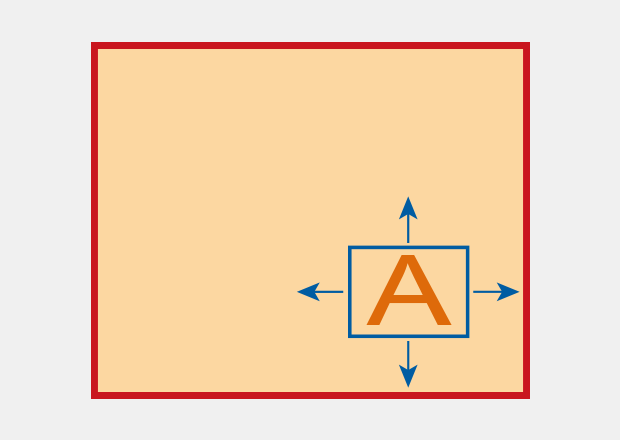
Schritt 4: Endgültige Erkennung
Der Bereich wird mit dem nicht komprimierten Muster durchsucht, anschließend erfolgt die Subpixel-Verarbeitung.
Typische Prüfbeispiele mit dem Suchmodus
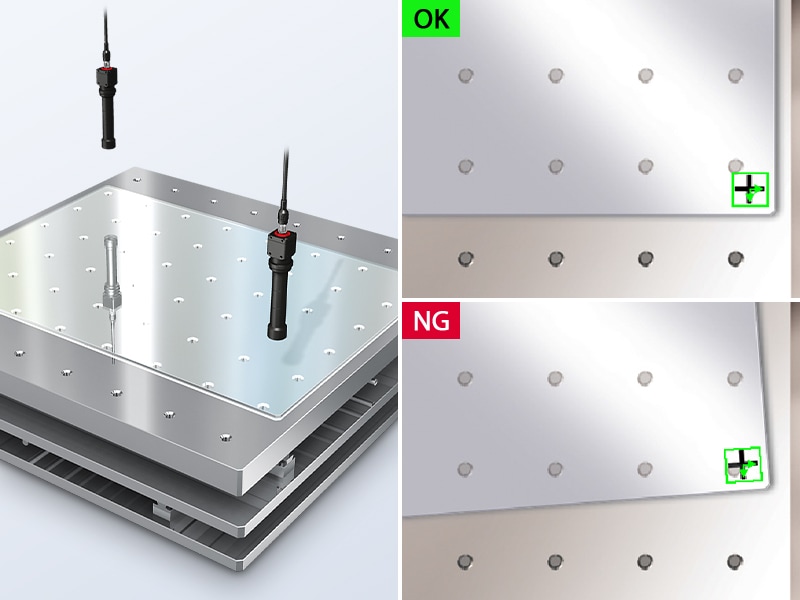
Positionierung von Glassubstraten
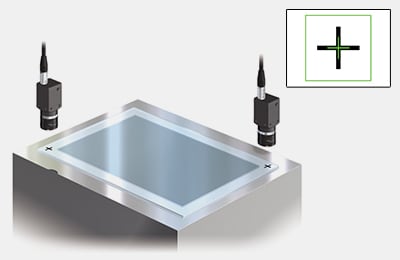
Vor dem Laminieren von Glassubstraten werden die Positionen von Markierungen an diagonal gegenüberliegenden Punkten für die Ausrichtung gemessen.
Prüfung auf versetzte Etiketten an Flaschen
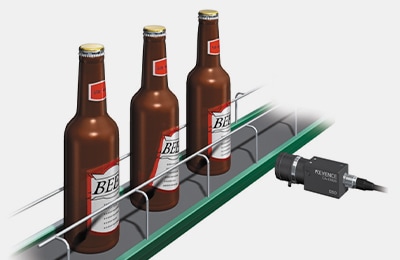
Der Versatz von Etiketten, die auf Flaschen aufgebracht sind, wird bestimmt. Da auch auf schnell laufenden Produktionslinien eine 100%-Prüfung möglich ist, gelangen fehlerhafte Werkstücke nicht in den nächsten Prozessschritt.
Prüfung der IC-Ausrichtung
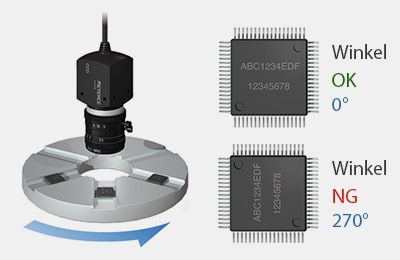
Die Ausrichtung von ICs auf einem Indextisch wird anhand des Winkels bestimmt, der bei der Suche nach der Markierung auf den ICs erkannt wird.
So vermeiden Sie Fehler bei der Suche
Ursache für fehlerhafte Suchergebnisse
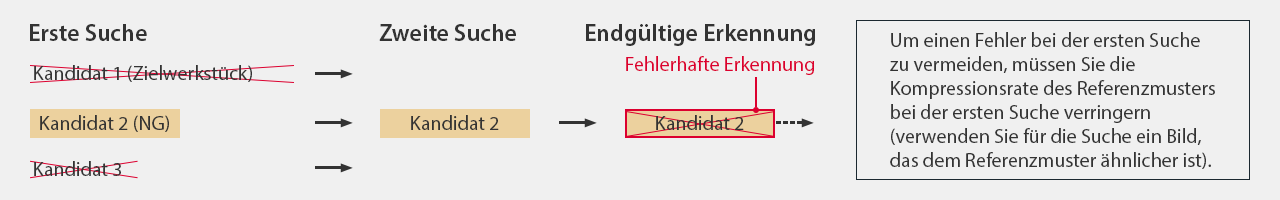
Wie im Abschnitt zum Algorithmus erläutert, ermittelt die erste Suche die ungefähre Position anhand eines komprimierten Bildes des Referenzmusters, um die Verarbeitung zu beschleunigen.
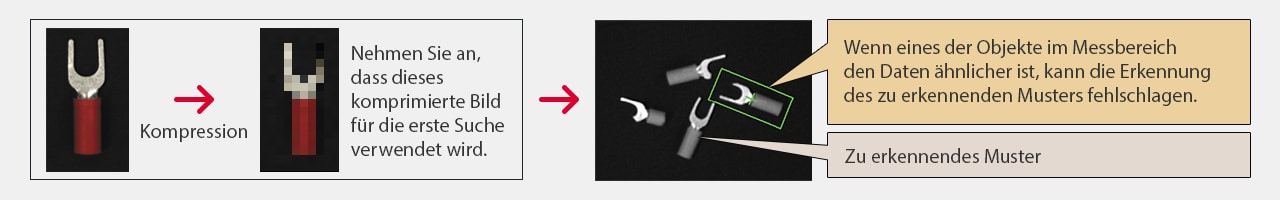
Die häufigste Ursache für eine fehlerhafte Suche ist, dass bei der ersten Suche mit komprimiertem Bild ein Muster als Kandidat erkannt wird, das nicht erkannt werden sollte.
Suchempfindlichkeit
Fehler vermeiden – die Kompressionsrate anpassen
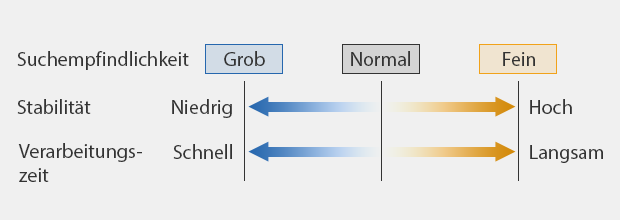
Mit dem Werkzeug für die Mustersuche lassen sich verschiedene Suchparameter – darunter die Kompressionsrate – über vordefinierte Einträge je Anwendungszweck einstellen. Die Kompressionsrate wird über den Einstellpunkt Suchempfindlichkeit festgelegt, der in sieben Stufen von Niedrig bis Hoch eingestellt werden kann.
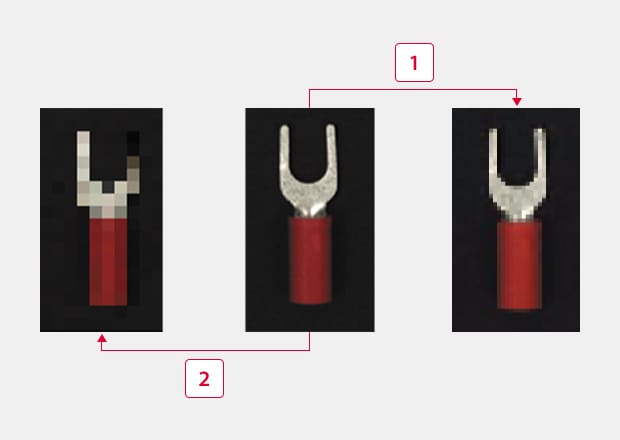
Wird für die erste Suche ein Bild verwendet, das dem Referenzbild näherkommt, verhindert dies die Fehlerkennung eines ähnlichen Bildes.
-
1Suchempfindlichkeit Hoch
-
2Suchempfindlichkeit Niedrig
Suche stabilisieren – die Ergebnisgenauigkeit verbessern
Mit den oben beschriebenen Maßnahmen lassen sich die meisten Suchfehler vermeiden. Gelegentlich kommt ein weiterer Faktor hinzu: die Genauigkeit. Schwankungen in den Ergebnissen müssen unterdrückt werden.
Welche Maßnahmen verbessern die Genauigkeit der Ergebnisse?
- Die Anzahl der Wiederholungen des letzten Verarbeitungsschritts erhöhen (Feinsuche).
- Die Funktion zur Mehrfachaufnahme nutzen.
- Bildaufbereitungsfilter einsetzen.
Suchgenauigkeit
(1) Anzahl der Wiederholungen des letzten Verarbeitungsschritts erhöhen (Feinsuche)
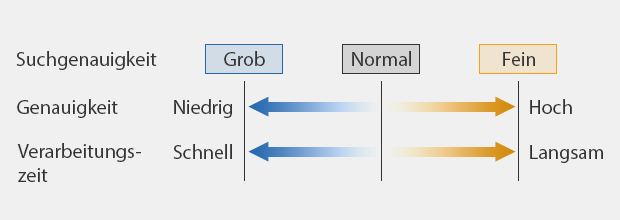
Neben der Suchempfindlichkeit, über die sich die Kompressionsrate ändern lässt, gibt es einen weiteren Parameter: die Suchgenauigkeit. Dieser Parameter legt die Anzahl der Suchschritte fest und lässt sich in fünf Stufen von Grob bis Fein einstellen.
Für genauere Messergebnisse stellen Sie eine feinere Suchgenauigkeit ein und erhöhen damit die Anzahl der Wiederholungen.
(2) Funktion zur Mehrfachaufnahme nutzen
Die Funktion zur Mehrfachaufnahme wiederholt Bildaufnahme und Bildverarbeitung bei einem einzelnen Triggersignal mehrfach und ermittelt Mittelwert, Maximum und Minimum der Ergebnisse. Gegenüber einer Einzelaufnahme lassen sich damit Schwankungen der Messwerte unterdrücken.
Die nächste Generation der Suche: Geometriesuche
Neben der Mustersuche nach dem Verfahren der normalisierten Korrelation gibt es die Geometriesuche, die Objekte anhand von Konturinformationen sucht. ShapeTrax™3 erfüllt genau diese Aufgabe.
Da ShapeTrax™3 Konturinformationen nutzt, ist eine zuverlässige Suche auch dann möglich, wenn ein Teil des Objekts fehlt – die Suche stützt sich dann auf die verbleibende Forminformation. Die Funktion kommt außerdem mit Größenschwankungen oder einer Schwarz-Weiß-Umkehr des Objekts zurecht. Die Erkennung bleibt unabhängig von veränderten Oberflächenbehandlungen stabil.
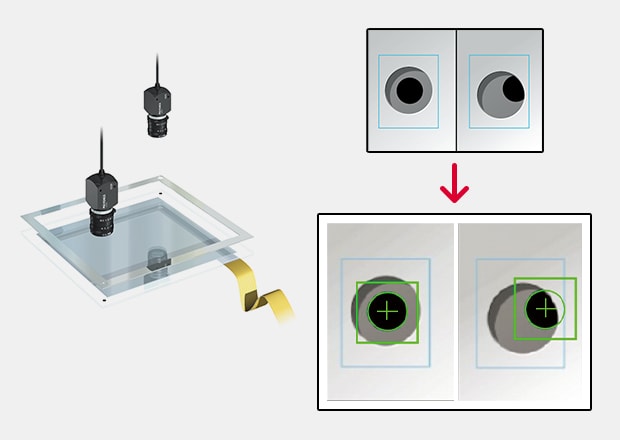
Positionierung beim Laminieren von Glassubstraten
Die Erkennung bleibt selbst dann stabil, wenn der Rahmen die Markierung überdeckt und die Markierung dadurch anders aussieht.
Fälle, in denen die klassische Mustersuche an Grenzen stößt
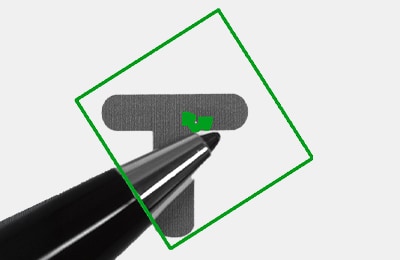
[Teilweise fehlendes Muster (Überlagerung)]
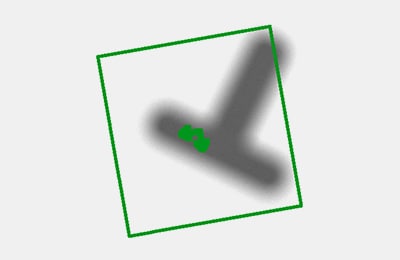
[Schwankungen in Größe oder Fokus]
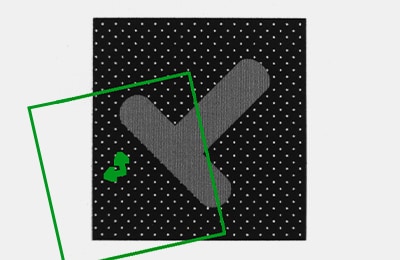
[Schwarz-Weiß-Umkehr (Negativbild)]
Gelöst mit ShapeTrax™3
ShapeTrax™3 erkennt diese schwierigen Fälle, indem die Software aus dem eingelernten Bild die Kantenforminformationen extrahiert und in den Kanten des Eingangsbilds nach ähnlichen Kantenformen sucht.
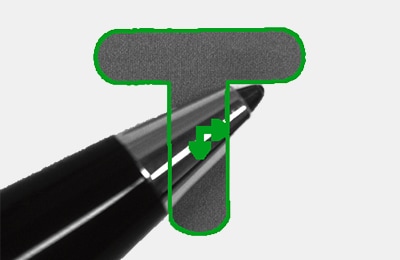
[Teilweise fehlendes Muster (Überlagerung)]
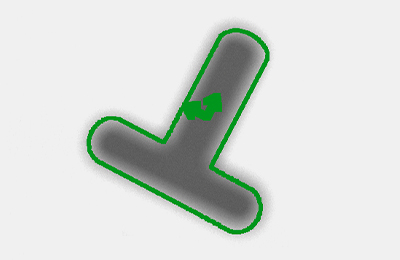
[Schwankungen in Größe oder Fokus]
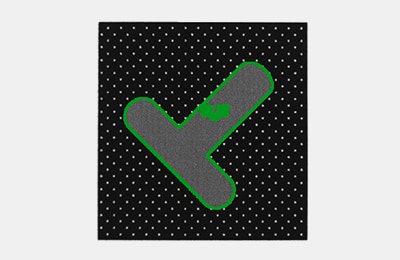
[Schwarz-Weiß-Umkehr (Negativbild)]
ShapeTrax™3 vergleicht extrahierte Kantenkonturen statt Pixelmuster.
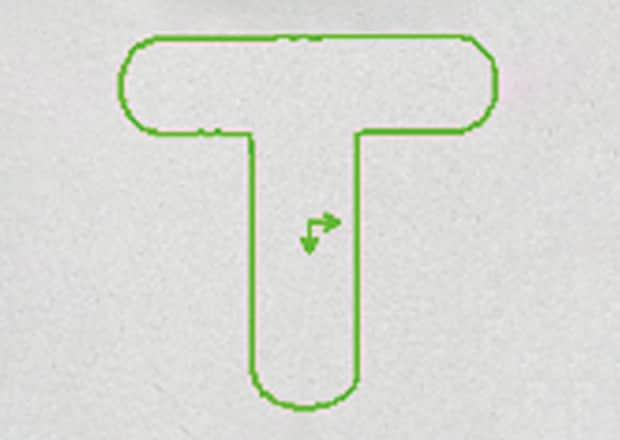
Kanteninformationen des gespeicherten Bildes
Suche anhand einer extrahierten Kantenform
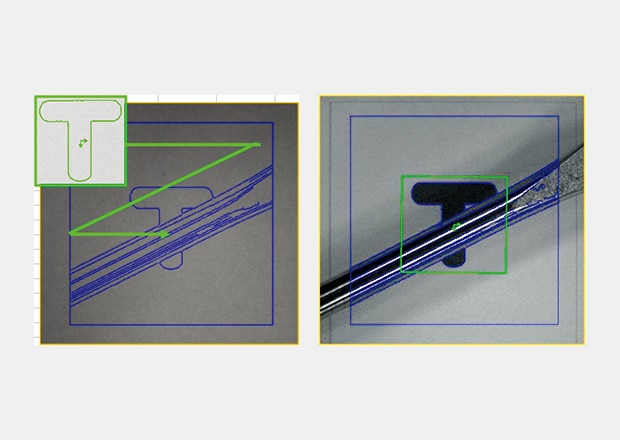
Suche nach einer ähnlichen Kantenform anhand der Kanten des Eingabebildes
Zusammenfassung zur Positionsmessung (Suchmodus)
Beachten Sie die folgenden Punkte, um eine stabile Suche mit Bildverarbeitungssystemen sicherzustellen:
- Wer das Erkennungsprinzip der Suche kennt, wählt Modus und Detaileinstellungen gezielter aus.
- Eine Anpassung der Suchempfindlichkeit ist wirksam, wenn die Suche vom Zielobjekt abweicht.
- Eine Anpassung der Suchgenauigkeit erhöht die Genauigkeit der endgültigen Erkennung.
- Die Geometriesuche nutzt Konturinformationen entsprechend Zustand und Form des Objekts.
Vorteile der Geometriesuche für die präzise Positionierung
Die klassische musterbasierte Erkennung vergleicht Pixeldaten eines Referenzbildes mit dem aufgenommenen Bild.
Die Geometriesuche umgeht deren Grenzen, indem sie sich auf Form- und Kanteninformationen statt auf das Oberflächenerscheinungsbild stützt. Selbst wenn Teile des Objekts fehlen oder sich optisch verändert darstellen – etwa durch Oberflächenbehandlung, Kontrastumkehr oder geringfügige Größenunterschiede –, können diese Bildverarbeitungssysteme die strukturellen Merkmale auswerten und die Geometrie erkennen.
Für die präzise Positionserkennung bietet dieser Ansatz mehr Stabilität auf realen Produktionslinien, auf denen die Bedingungen selten konstant sind.
Wie KEYENCE-Systeme zur Positionserkennung typische Herausforderungen lösen
Von Systemen zur Positionserkennung wird eine konstante Leistung erwartet. In der schnellen Produktion entstehen die Herausforderungen jedoch durch Bewegungsunschärfe, störende Hintergründe und geringe optische Unterschiede zwischen zulässigen und unzulässigen Bauteillagen.
KEYENCE-Systeme erfüllen diese Anforderungen, indem sie das Erkennungsverhalten an die jeweilige Anwendung anpassen, anstatt einen festen Prüfansatz vorzugeben. Über die einstellbare Suchempfindlichkeit lässt sich steuern, wie viele Bildinformationen bei der ersten Erkennung ausgewertet werden. Das hilft, Fehlzuordnungen zu begrenzen.
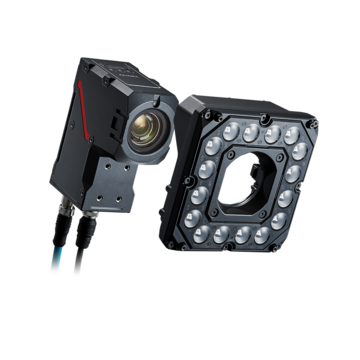
Die Modellreihe VS unterstützt darüber hinaus Verfahren zur Mehrfachaufnahme, die die Bildstabilität bei unerwarteter Bewegung oder Vibration verbessern.
Anwendungen der Positionserkennung in Robotik und Montagelinien
Die Positionserkennung wird in in der Robotik und der Montage breit eingesetzt – insbesondere dort, wo Bauteile ausgerichtet sein müssen, bevor sie gehandhabt oder gefügt werden können. Bei robotergestützten Pick-and-Place-Anwendungen lokalisieren Bildverarbeitungssysteme Bauteile auf Förderbändern oder in Vorrichtungen und liefern Positions- und Orientierungsdaten, die die Roboterbewegung führen.
In Montagelinien unterstützt die präzise Positionserkennung Aufgaben wie Fügen, Verschrauben und Kleben. Die Ausrichtung der Bauteile lässt sich prüfen, bevor die Montage beginnt – das reduziert Folgefehler und Nacharbeit.